
Wissen · robot-combat · antweight · bauprojekt
Entomat: ein Lifter-Antweight der GRA aus dem 3D-Drucker
Der Entomat der German Roboteers Association: 150-g-Lifter mit Chassis aus PP. Teile, Druck-Erfahrungen, erster Kampf und wo die Dateien liegen.
Stand:
Der Entomat ist ein Antweight mit Lifter, den der Vorsitzende der German Roboteers Association (GRA) gezielt für den 3D-Druck konstruiert hat. Anlass war 2020 der Kauf eines 3D-Druckers: Er wollte das Gerät besser kennenlernen und testen, was Polypropylen (PP) als Material für Kampfroboter taugt. Inzwischen gibt es mehrere Versionen. Die Druckdateien liegen frei auf Thingiverse, die Entwicklung steht im Baubericht im GRA-Forum.
Diese Seite fasst das Projekt zusammen. Zum Nachbauen findest du Dateien, Teileliste und Bauschritte in Bildern im Original.
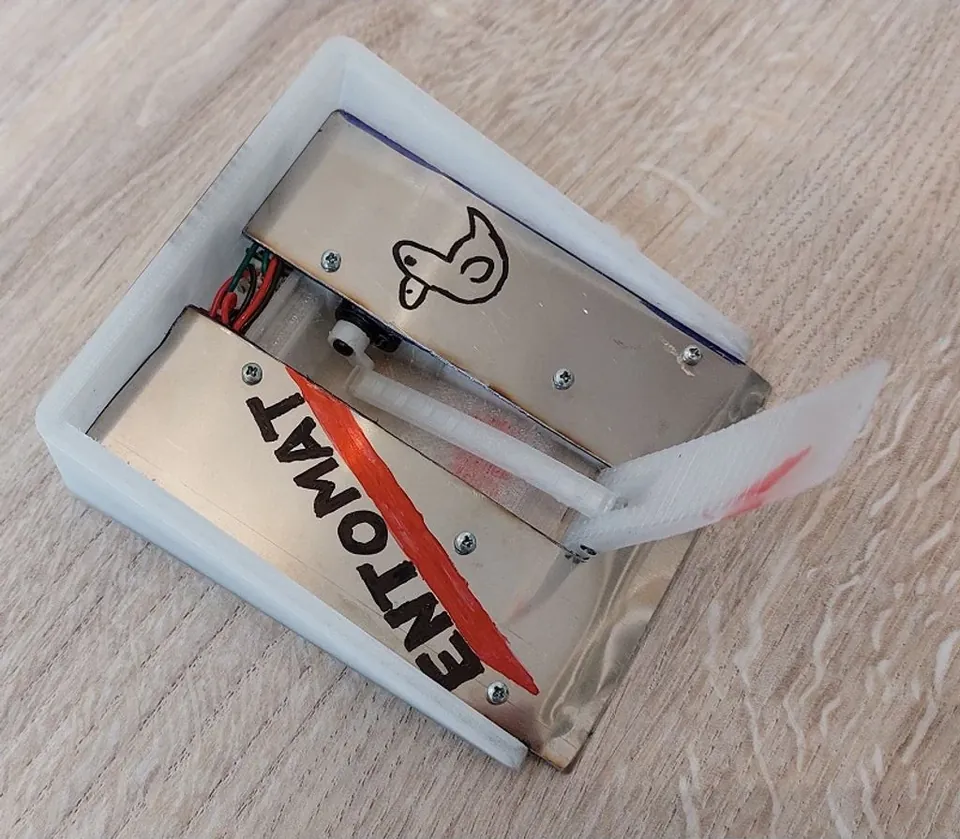
Das Projekt auf einen Blick
| Entomat | |
|---|---|
| Klasse | Antweight (150 g) |
| Waffe | Lifter mit Gelenk vorn (front-hinged), angetrieben von einem Servo |
| Antrieb | zwei Getriebemotoren (N20, in Version 4 N10) |
| Steuerung | 4-Kanal-Empfänger FS2A (AFHDS 2A) |
| Gedruckte Teile | Chassis und Räder aus PP, Lifter aus PLA |
| Panzerung | Deckplatte aus dem Blatt eines Spachtels |
| Dateien | Thingiverse, Lizenz CC BY |
| Baubericht | GRA-Forum (deutsch), Fotos im Galerie-Album |
Die Idee: ein Ant, der für den Drucker gedacht ist
Der Entomat ist ein Keil mit einem Lifter, dessen Gelenk vorn sitzt. Die meisten Lifter sind hinten angelenkt. Bei seinem Beetleweight hofft der Erbauer, Gegner mit dieser Bauweise leichter über eine niedrige Bande aus der Arena zu befördern. Beim Ant sieht er nach eigener Aussage keinen echten Vorteil, er wollte „einfach mal was anderes probieren“. Weil vorn im Keil wenig Platz ist, sitzt der Servo weiter hinten und bewegt den Lifter über Hebel.
Typisch für ein Druckteil ist die Motorbefestigung: Führungskanten im Chassis halten die Motoren in Position, Kabelbinder fixieren sie, mit eigenen Öffnungen zum Durchziehen und Spalten, in denen die Verschlüsse verschwinden. Ein anderes Forumsmitglied hob genau diese Details als gut dokumentiert hervor.
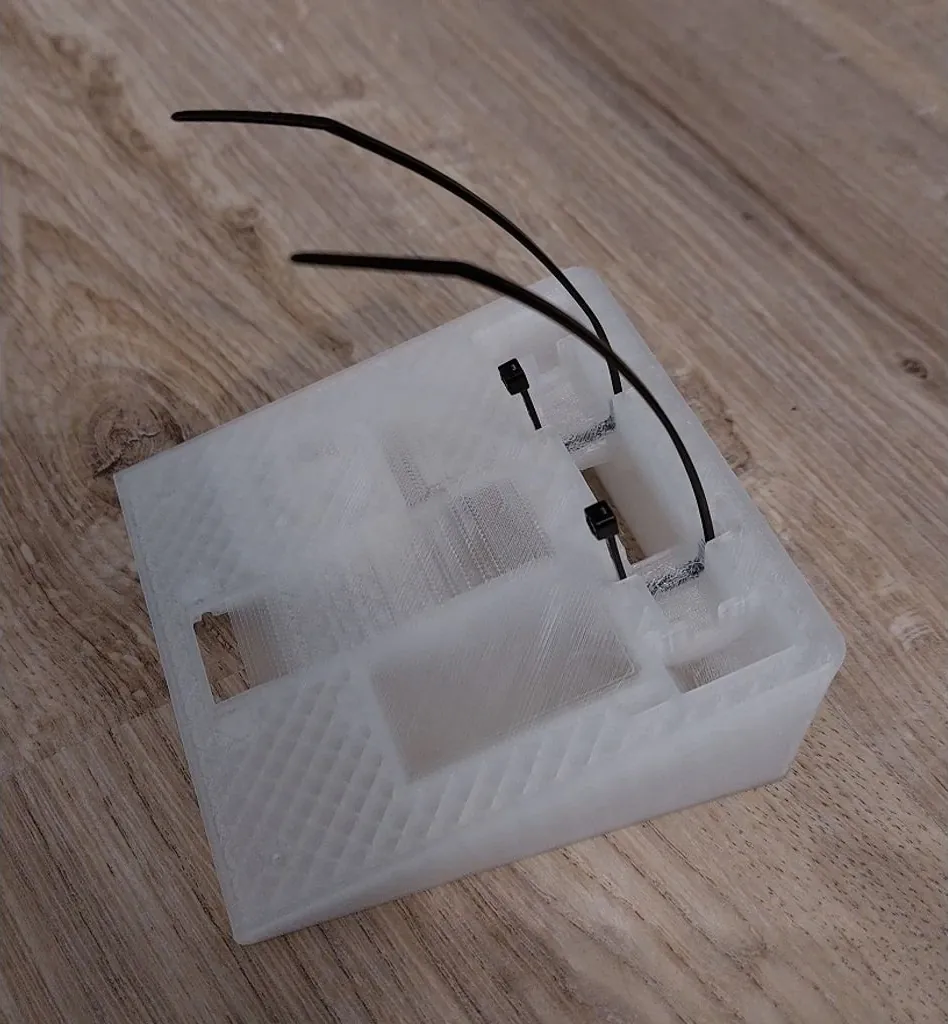
Oben drauf sitzt als Panzerung ein dünnes Stahlblech, das aus dem Blatt eines Spachtels geschnitten ist. Laut Projektbeschreibung ist das vermutlich Federstahl. Darunter klebt Klebeband, damit das Blech die Elektronik darunter nicht kurzschließt. Weil das Blech im Verhältnis viel wiegt, muss das Chassis besonders leicht sein. Hier spielt PP seine Stärke aus.
PP auf dem Druckbett
PP ist leicht und zäh, lässt sich aber schwer drucken. Die Räder gelangen auf Anhieb, nur der Rand ließ sich mühsam entfernen: Weil das Material flexibel ist und die Schichten gut aneinander haften, brechen Stützstrukturen nicht so sauber ab wie bei PLA. Beim Chassis hob die erste Schicht dagegen sofort ab, vor allem in den Kurven der Stützstrukturen.
Nicht geholfen haben laut Baubericht: Klebestift, höhere Temperatur an Düse und Druckbett, langsamere Druckgeschwindigkeit. Geholfen hat ein Tipp aus einem Video: Auf einfachem Paketklebeband hält die erste Schicht. Außerdem verbessert eine langsamere erste Schicht die Haftung deutlich. Später schrieb der Erbauer, er habe nun nahezu ideale Einstellungen für die Betthaftung gefunden.
Erster Einsatz auf der Maker Faire
Seinen ersten Kampfeinsatz hatte der Entomat bei der Digital Edition der Maker Faire. Die Bilanz im Baubericht:
- Das PP-Chassis hielt gut. Auch die dünne Frontpanzerung aus dem Spachtel überstand mehrere harte Treffer eines Vertikalspinners und verbog sich kaum.
- Die Lifterachse brach. Der Lifter selbst aus PLA hielt, nur die Achse nicht. Die dünne Verbindungsstange aus PLA brach öfter und ist in der Überarbeitung dicker und aus PP.
- Der Servo war zu schwach für eine zuverlässige Selbstaufrichtung. Nachdem der Servo mit Kunststoffgetriebe rausgeflogen ist, macht der Bot beim Aufrichten laut Erbauer sogar einen kleinen Hopser.
- Der Antrieb war zu langsam. Größere Räder passen nicht ins Chassis, deshalb kamen schnellere Getriebemotoren (N10 mit 1.000 Umdrehungen pro Minute).
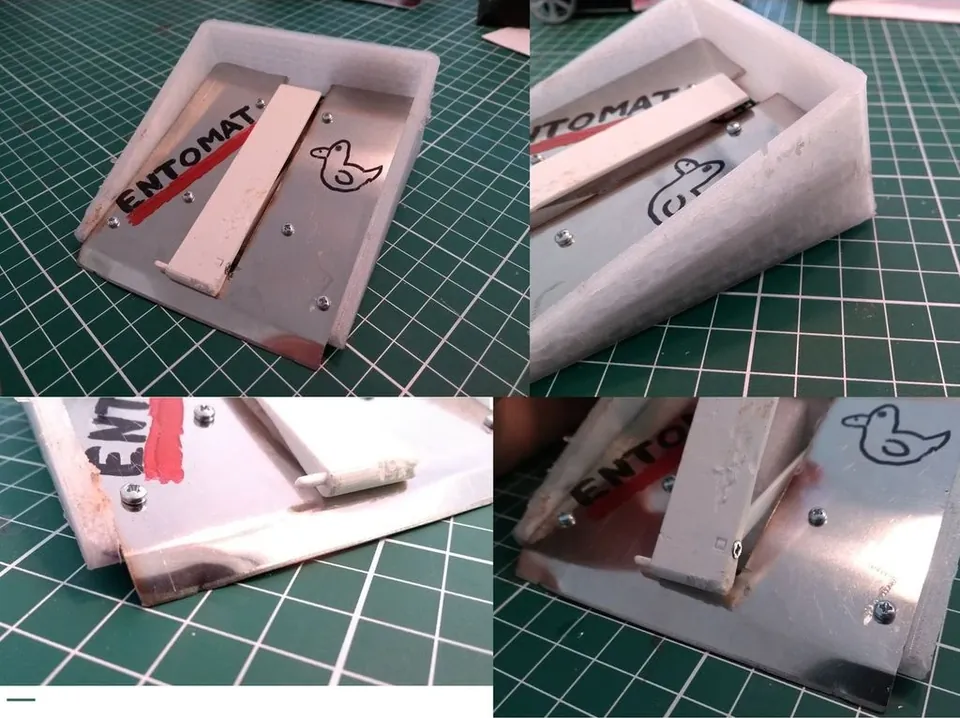
Die Überarbeitung brachte außerdem ein größeres Akkufach. Version 2 entstand für einen etwas größeren Servo mit Metallgetriebe. Laut Projektbeschreibung braucht sie einen 23 mm breiten Servo, die Versionen 3 und 4 einen 24 mm breiten.
Bauteile im Überblick
Laut Projektbeschreibung auf Thingiverse:
- Gedruckt: Chassis und Räder aus PP, die Räder mit aufgeklebtem Griffband. Lifter aus PLA.
- Antrieb: Versionen 2 und 3 mit N20-Getriebemotoren und passendem Regler von Bristol Bot Builders, Version 4 mit N10-Getriebemotoren und demselben Regler.
- Empfänger: FS2A mit vier Kanälen (AFHDS 2A).
- Akku: 2S-LiPo mit 130 mAh.
- Panzerung: Deckplatte aus einem Spachtelblatt, darunter Klebeband als Isolierung.
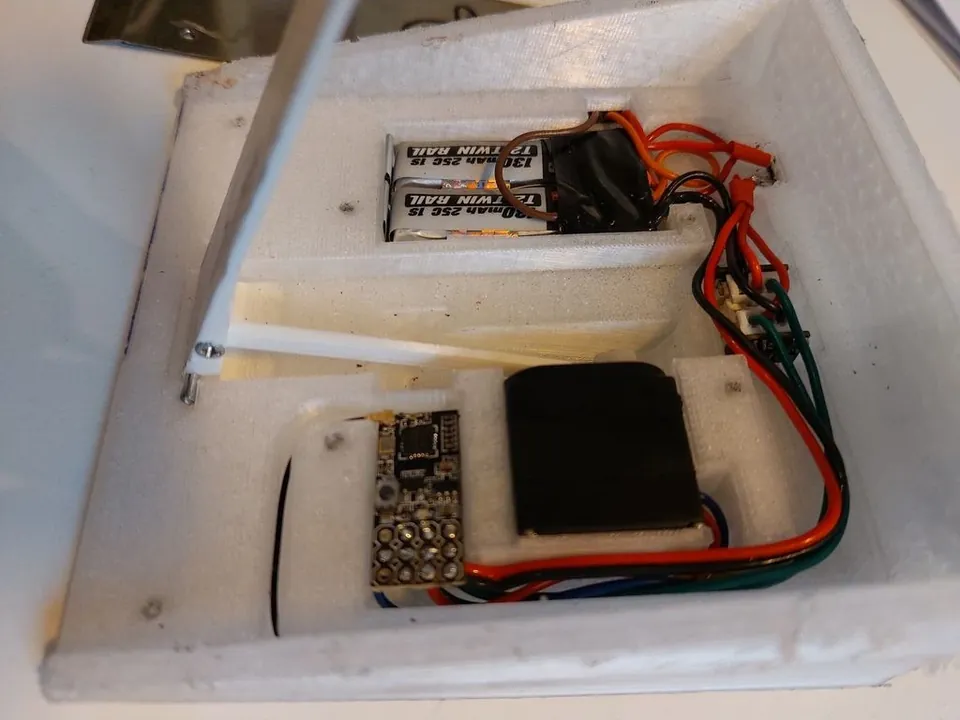
Der kleine Akku zeigt, wie knapp die Gewichtsrechnung bei 150 g ist. Beim ArduinoAnt aus derselben Werkstatt steckt ein 700-mAh-Akku, weil der als Mitmach-Bot lange laufen soll. Mit dem Akku-Laufzeit-Rechner kannst du abschätzen, wie viel Kapazität ein Kampf wirklich braucht, mit dem Gewichtsbudget-Planer prüfen, ob dein Teileplan unter das Klassenlimit passt.
Für wen sich das Projekt eignet
Der Entomat passt zu dir, wenn du einen 3D-Drucker hast, mit PP experimentieren willst und einen Antweight ohne Elektronik-Eigenbau suchst: Regler, Empfänger und Servo sind fertige Teile. Die Lizenz erlaubt dir, das Design an deine Teile anzupassen. Welche Regeln ein Antweight nach GRA erfüllen muss, steht in den GRA-Antweight-Regeln 3.0 und im Vergleich unter Gewichtsklassen und Regelwerke.
Dateien, Lizenz und Baubericht
- Druckdateien und Bauschritte in Bildern: Thingiverse, Entomat - Antweight Robot. Die Dateien stehen unter CC BY: Nutzen und Verändern ist erlaubt, wenn du die German Roboteers Association als Urheber nennst.
- Baubericht: GRA-Forum, Entomat: Ant aus dem 3D-Drucker
- Fotos aller Versionen: GRA-Galerie, Album Antweight Entomat
Fragen zum Nachbau stellst du am besten im Forumsthread, dort lesen der Erbauer und andere Roboteers mit.
Häufige Fragen
Darf ich den Entomat nachbauen?
Ja. Die GRA hat die Druckdateien auf Thingiverse unter der Lizenz CC BY veröffentlicht. Du darfst sie nutzen und verändern, musst aber die German Roboteers Association als Urheber nennen.
Warum ist das Chassis aus PP und nicht aus PLA?
Polypropylen ist leicht und zäh. Im ersten Kampf hielt das PP-Chassis laut Baubericht gut, während eine dünne Achse aus PLA brach. Dafür lässt sich PP schwerer drucken, vor allem die erste Schicht haftet schlecht.
Welche Fernsteuerung braucht der Entomat?
Laut Projektbeschreibung einen 4-Kanal-Empfänger FS2A mit AFHDS-2A-Protokoll. Er arbeitet mit handelsüblichen Sendern zusammen, die dieses Protokoll beherrschen.
Quellen
Eigene Recherche auf Basis der genannten Quellen. Wie wir arbeiten · Verantwortlich: siehe Impressum.