
Wissen · robot-combat · antweight · bauprojekt
ArduinoAnt: ein offener Antweight-Bot der GRA mit Arduino-Funk
Der ArduinoAnt der German Roboteers Association: 150-g-Lifter mit selbst gebauter Arduino-Fernsteuerung. Teile, Erfahrungen und wo die Dateien liegen.
Stand:
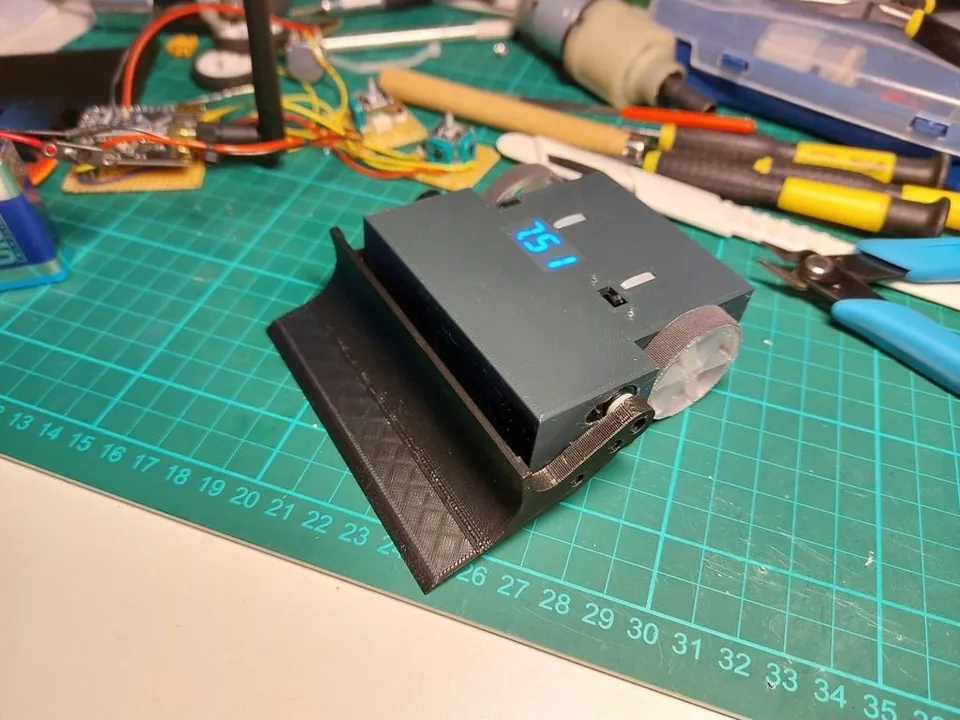
Der ArduinoAnt ist ein kleiner Kampfroboter der Antweight-Klasse, den der Vorsitzende der German Roboteers Association (GRA) 2022 und 2023 entwickelt hat. Das Besondere ist die Fernsteuerung: Sender und Empfänger sind selbst gebaut, auf Basis eines Arduino Nano und eines 2,4-GHz-Funkmoduls. Die Druckdateien hat die GRA auf Thingiverse frei veröffentlicht, die Entstehung steht im Baubericht im GRA-Forum.
Diese Seite fasst das Projekt zusammen, damit du schnell einschätzen kannst, ob es zu dir passt. Zum Nachbauen findest du Dateien, Teileliste und Fotos im Original.
Das Projekt auf einen Blick
| ArduinoAnt | |
|---|---|
| Klasse | Antweight (150 g) |
| Waffe | Schaufel als Lifter, angetrieben von einem Servo |
| Antrieb | zwei N10-Getriebemotoren, zwei Räder |
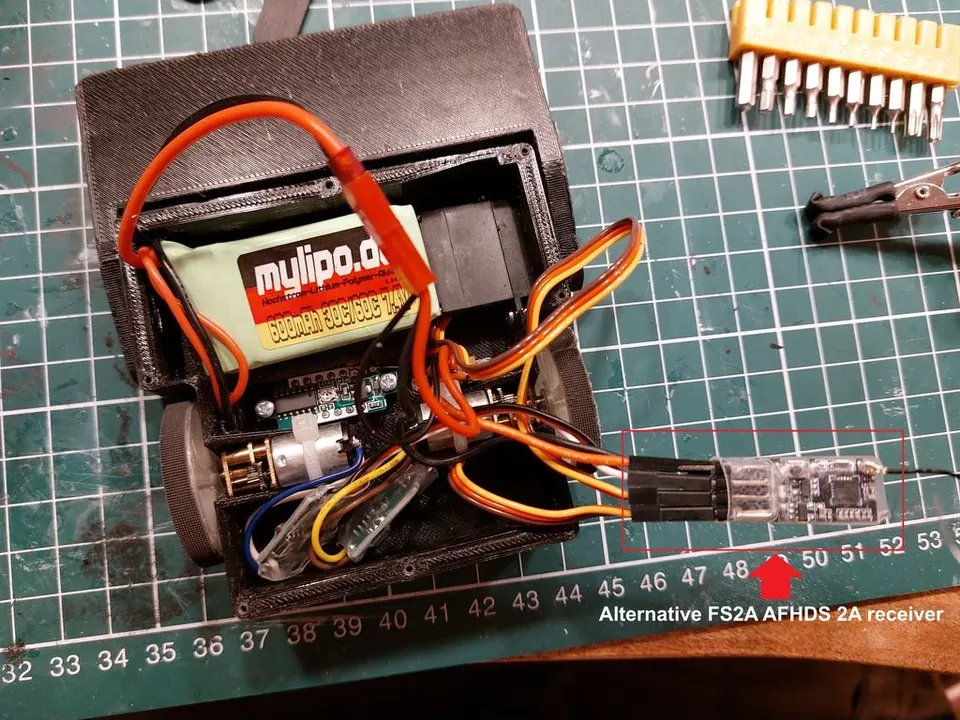
| Steuerung | selbst gebauter Sender und Empfänger (Arduino Nano und NRF24L01), alternativ FS2A-Empfänger |
| Gedruckte Teile | Chassis, Schaufel, Räder, optional Motorlager |
| Dateien | Thingiverse, Lizenz CC BY |
| Baubericht | GRA-Forum (deutsch), Fotos im Galerie-Album |
Warum ein Antweight mit Arduino
Der Anlass war ein praktisches Problem auf Messen. Die GRA lässt dort Besucher kleine Bots selbst fahren, die Fernsteuerungen hängen frei zugänglich an der Arena. Billige Infrarot-Fernbedienungen brauchen dabei Sichtkontakt zum Bot, und gerade Kinder hielten sie laut Baubericht oft nicht hoch genug. Eine richtige Modellbau-Fernsteuerung wiederum ist nicht dafür gemacht, unbeaufsichtigt in Besucherhänden zu liegen. Ein Forumsmitglied berichtete von abgebrochenen Kippschaltern und fehlenden Knüppelaufsätzen nach einer Messe.
Die Lösung war eine eigene Funkfernsteuerung mit nur einem Knüppel, bei der Lenken und Fahren fest gemischt sind. Ein Drehregler am Sender begrenzt die Geschwindigkeit, damit auch Anfänger den Bot beherrschen. Ursprünglich sollte das Ganze in einen größeren Mitmach-Bot ohne Gewichtsgrenze wandern. Am Ende passte alles in einen regelkonformen Antweight, laut einem Mitglied im Forum „tatsächlich im Limit“.
Fernsteuerung: Arduino Nano und NRF24L01
Sender und Empfänger arbeiten mit je einem Arduino Nano (im Projekt ein günstiger Nachbau) und einem Funkmodul vom Typ NRF24L01+ im 2,4-GHz-Band. Im Sender steckt die Variante mit Verstärker und externer Antenne, im Empfänger die kleine SMD-Version. Der Empfänger-Arduino erzeugt daraus servoübliche Signale für den Motorregler. Als Steuerknüppel dient ein Ersatz-Analogstick für Spielkonsolen-Controller, den passenden Aufsatz gibt es als eigenes Druckteil (Controller Knob).
Die Preise im Baubericht von Ende 2022 lagen für Arduino-Nachbau, Analogstick und Funkmodule jeweils im einstelligen bis niedrigen zweistelligen Eurobereich. Wer sich das Löten und Programmieren nicht zutraut, kann laut Projektbeschreibung stattdessen einen fertigen FS2A-Empfänger einbauen. Er versteht das AFHDS-2A-Protokoll und arbeitet mit handelsüblichen Sendern wie der Flysky FS-i6X zusammen.
Eine Frage aus dem Forum ist auch für andere Selbstbauer interessant: Stören sich mehrere selbst gebaute 2,4-GHz-Funken gegenseitig, wenn auf einem Turnier viele Sender gleichzeitig laufen? Ein Mitglied hielt Kollisionen für sehr selten, weil die Systeme nur winzige Datenpakete in großen Abständen senden. Getestet ist das im Baubericht nicht. Ein funktionierendes Failsafe, das den Bot bei Signalverlust stoppt, verlangen Veranstalter ohnehin.
Bauteile im Überblick
Laut Projektbeschreibung auf Thingiverse:
- Antrieb: zwei N10-Getriebemotoren, empfohlen in der 6-V-Ausführung mit 600 bis 1.200 Umdrehungen pro Minute. Mit den optionalen gedruckten Lagern bekommen die Motorwellen zusätzlich je ein Kugellager (3 × 6 × 2 mm). Ohne die Lager passen auch die größeren N20-Motoren.
- Motorregler: ein Doppel-Regler für beide Antriebsseiten, im Projekt von Bristol Bot Builders.
- Lifter: ein kleiner Servo (ALZRC DS452PM).
- Akku: ein 2S-LiPo mit 700 mAh.
- Sonstiges: Ein-Aus-Schalter, optional eine kleine Spannungsanzeige, Kabelbinder für die Motoren, ein paar kleine Schrauben.
Die Verdrahtung beschreibt das Projekt nicht selbst, es verweist auf die Antweight-Guides von Bristol Bot Builders.
Drucken und Materialien
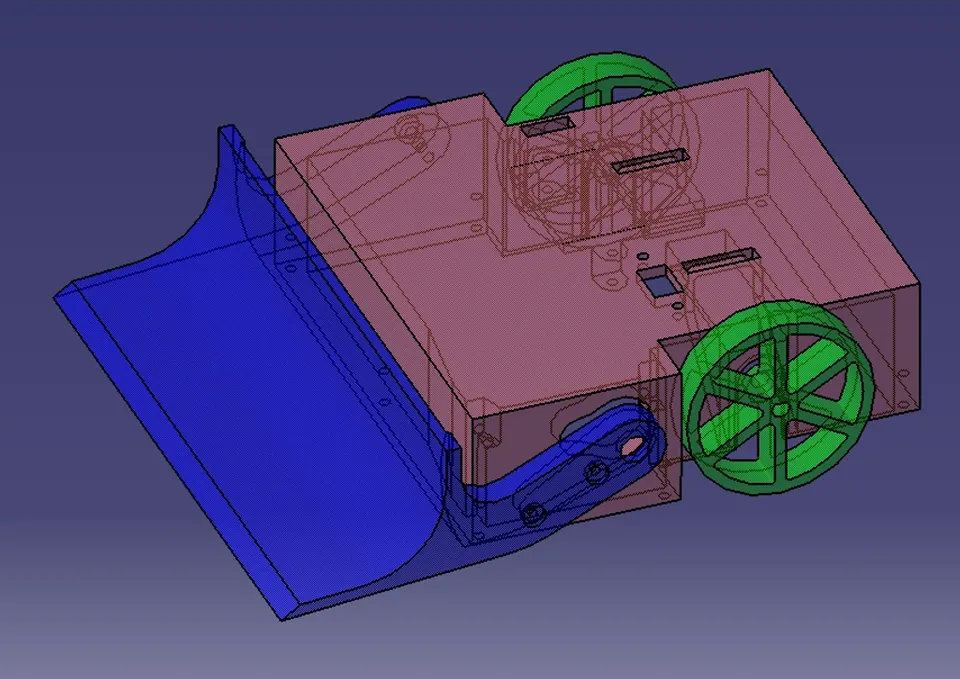
Gedruckt sind das Chassis aus PETG, die Schaufel aus ABS und die Räder aus Polypropylen (PP). Auf die Räder kommt aufgeklebtes Griffband. Laut Baubericht haben die gedruckten Räder deutlich mehr Grip als die zunächst getesteten Kauf-Räder und sind leichter: Die Waage mit 1 g Auflösung zeigte bei ihnen nichts an, die gekauften wogen zusammen 8 g. Die Bodenplatte ist aus 1 mm dünnem Kunststoff ausgeschnitten, als Quelle nennt die Beschreibung zum Beispiel das Polycarbonat von Schweißschutzschilden.
Ein netter Nebeneffekt des Materials: Die Spannungsanzeige sitzt unter einer dünnen Schicht Kunststoff und scheint durch. Eigentlich sollte auch das Chassis aus PP entstehen, der Druck in PETG war als günstiger Test gedacht und hat sich bewährt.
Akku, Grip und Tempo
Der Akku ist bewusst zu groß. Die Projektbeschreibung sagt selbst, dass 700 mAh für einen Kampf weit mehr sind als nötig. Für rund drei Minuten Kampfzeit reiche ein 2S-Akku mit 100 bis 200 mAh, das gesparte Gewicht lasse sich für Verbesserungen nutzen. Wie viel Kapazität du für deinen Bot brauchst, kannst du mit dem Akku-Laufzeit-Rechner abschätzen, die Gewichtsverteilung auf die Komponenten mit dem Gewichtsbudget-Planer.
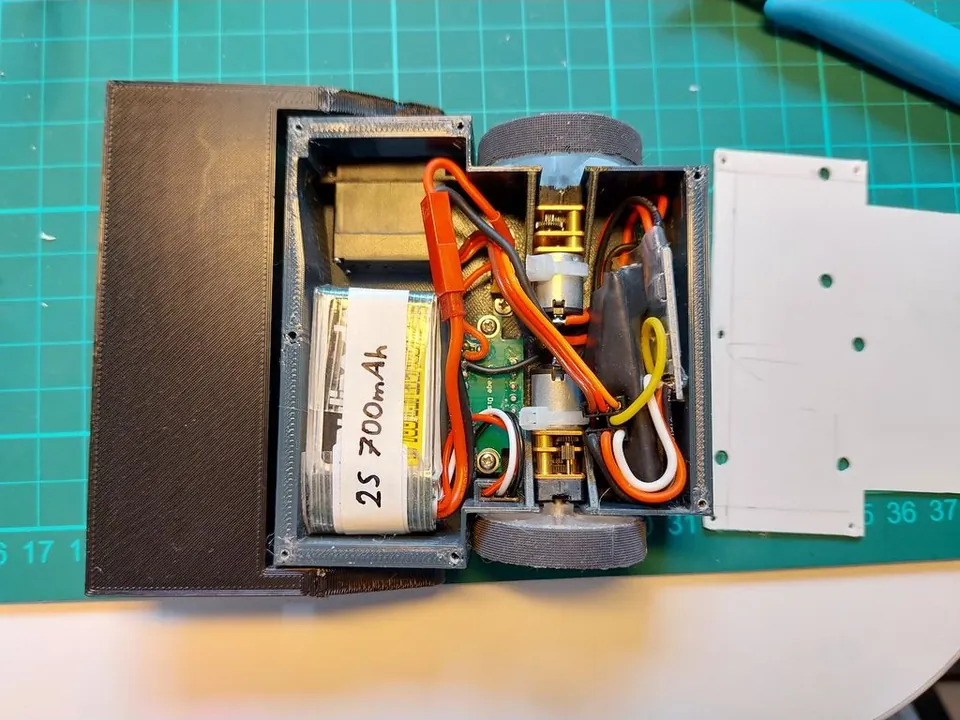
Die Gewichtsverteilung entscheidet über den Grip. Zunächst hatte eine Seite zu wenig Haftung, weil Akku und Servo unterschiedlich schwer sind und die Schaufel nicht ganz plan auflag. Erst als Empfänger und Regler hinter die Motoren wanderten, fuhr der Bot sauber. Ein Mitglied hatte genau das vorher vermutet.
Schnell ist nicht für jeden gut. Mit N10-Motoren (1.000 Umdrehungen pro Minute) und großen Rädern sei der Bot „knackig schnell“, Anfänger könne das überfordern. Daher der Geschwindigkeitsregler am Sender. Welche Geschwindigkeit sich aus Drehzahl und Raddurchmesser ergibt, zeigt der Geschwindigkeitsrechner.
Für wen sich das Projekt eignet
Der ArduinoAnt passt zu dir, wenn du ohnehin mit Arduino bastelst, einen 3D-Drucker hast und verstehen willst, was in einer Fernsteuerung passiert. Mit dem FS2A-Empfänger geht es auch ohne Elektronik-Eigenbau. Für den Turniereinsatz würdest du ihn anpassen, vor allem beim Akku. Was ein Antweight nach den GRA-Antweight-Regeln 3.0 erfüllen muss, etwa Hauptschalter, 24 V Höchstspannung und eine Grundfläche von 15 × 15 cm, steht unter Gewichtsklassen und Regelwerke.
Ein zweites offenes Projekt aus derselben Werkstatt ist der Entomat, ein Lifter-Ant aus dem 3D-Drucker.
Dateien, Lizenz und Baubericht
- Druckdateien und vollständige Teileliste: Thingiverse, ArduinoAnt Antweight Bot. Die Dateien stehen unter CC BY: Nutzen und Verändern ist erlaubt, wenn du die German Roboteers Association als Urheber nennst.
- Baubericht mit allen Zwischenschritten: GRA-Forum, Arduino Ants (AA)
- Fotos: GRA-Galerie, Album Arduino Ants
Fragen zum Nachbau stellst du am besten direkt im Forumsthread, dort antworten der Erbauer und andere Roboteers.
Häufige Fragen
Darf ich den ArduinoAnt nachbauen?
Ja. Die GRA hat die Druckdateien auf Thingiverse unter der Lizenz CC BY veröffentlicht. Du darfst sie nutzen und verändern, musst aber die German Roboteers Association als Urheber nennen.
Brauche ich für den ArduinoAnt eine selbst gebaute Fernsteuerung?
Nein. Als Alternative zum Arduino-Empfänger nennt die Projektbeschreibung einen FS2A-Empfänger mit AFHDS-2A-Protokoll, der zu handelsüblichen Sendern wie der Flysky FS-i6X passt.
Ist der ArduinoAnt turniertauglich?
Er hält die Grenzen der Antweight-Klasse ein, wurde laut GRA aber nicht für Turniere gebaut, sondern als Mitmach-Bot für Messen. Für ein Turnier empfiehlt die Beschreibung einen kleineren Akku und das gesparte Gewicht für Verbesserungen.
Quellen
Eigene Recherche auf Basis der genannten Quellen. Wie wir arbeiten · Verantwortlich: siehe Impressum.